lane 마커 맵 단계 복원 캔ary — i2i (geometry v2 anchor + sketch 팩 v7)

흐름: 클린 canon 맵 → 이미지 모델 i2i 가 맵 위에 CAM(시선 라인)·엔티티 마커 작화 → VLM 검증(원본 대조 2이미지, 랜드마크 anchor 기준) → 마커 맵을 참조로 카메라 뷰 스케치. 두 샷 모두 마커 검증·leakage 판정 1회 통과. 코드(PIL) 드로잉 0 — 모든 시각 요소는 이미지 모델 작화. (v5=수치 분율만: 3회 캔ary 소진 → v6→v7=랜드마크 anchor 권위+스케치 조립 분기 정합, Codex 합의)
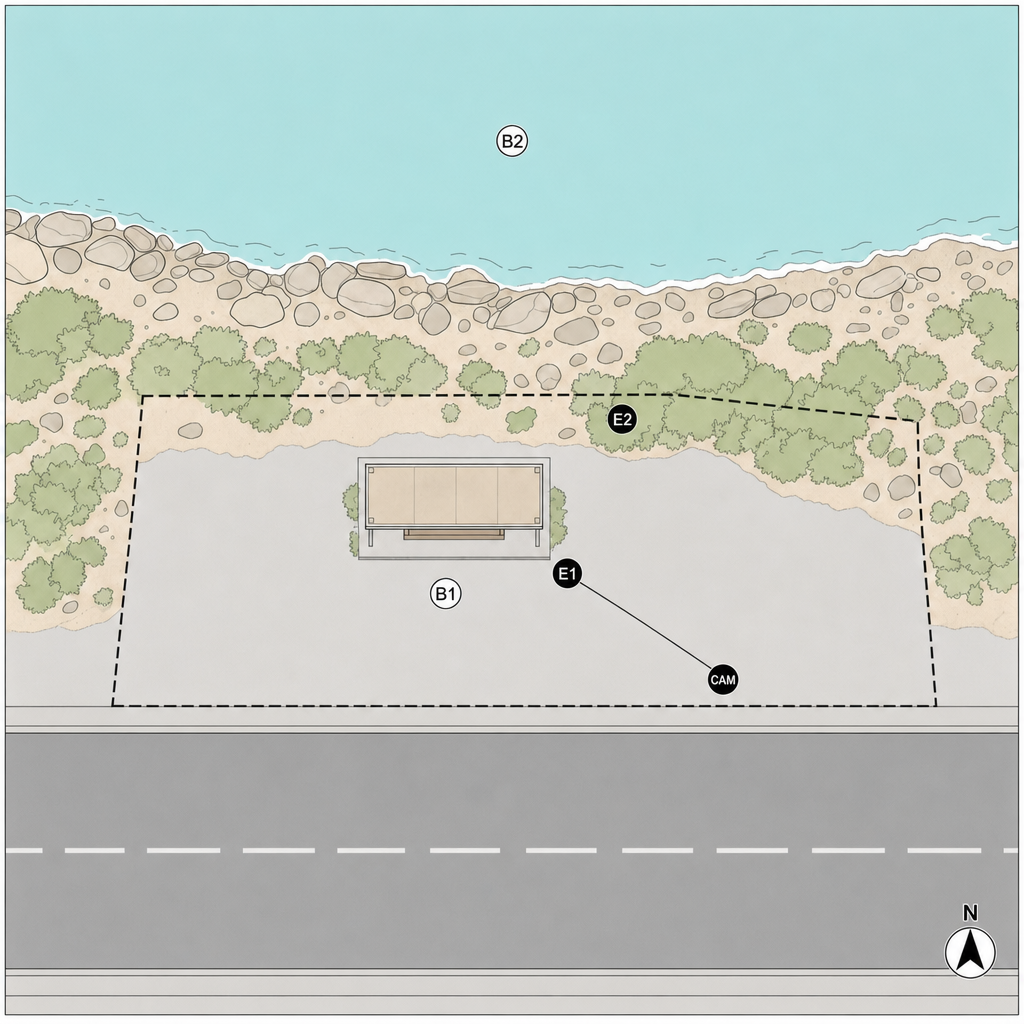
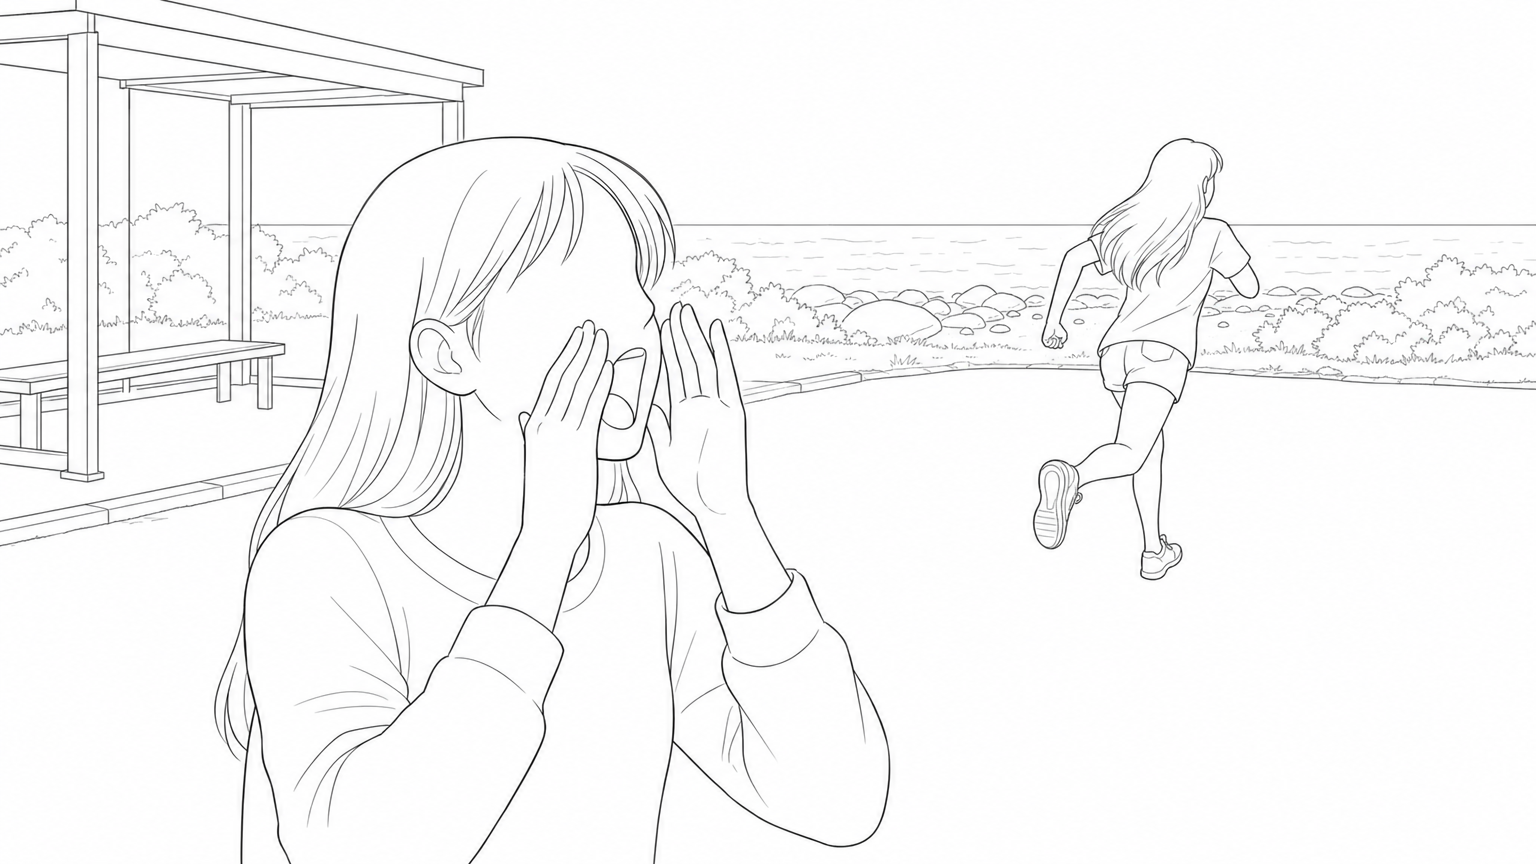
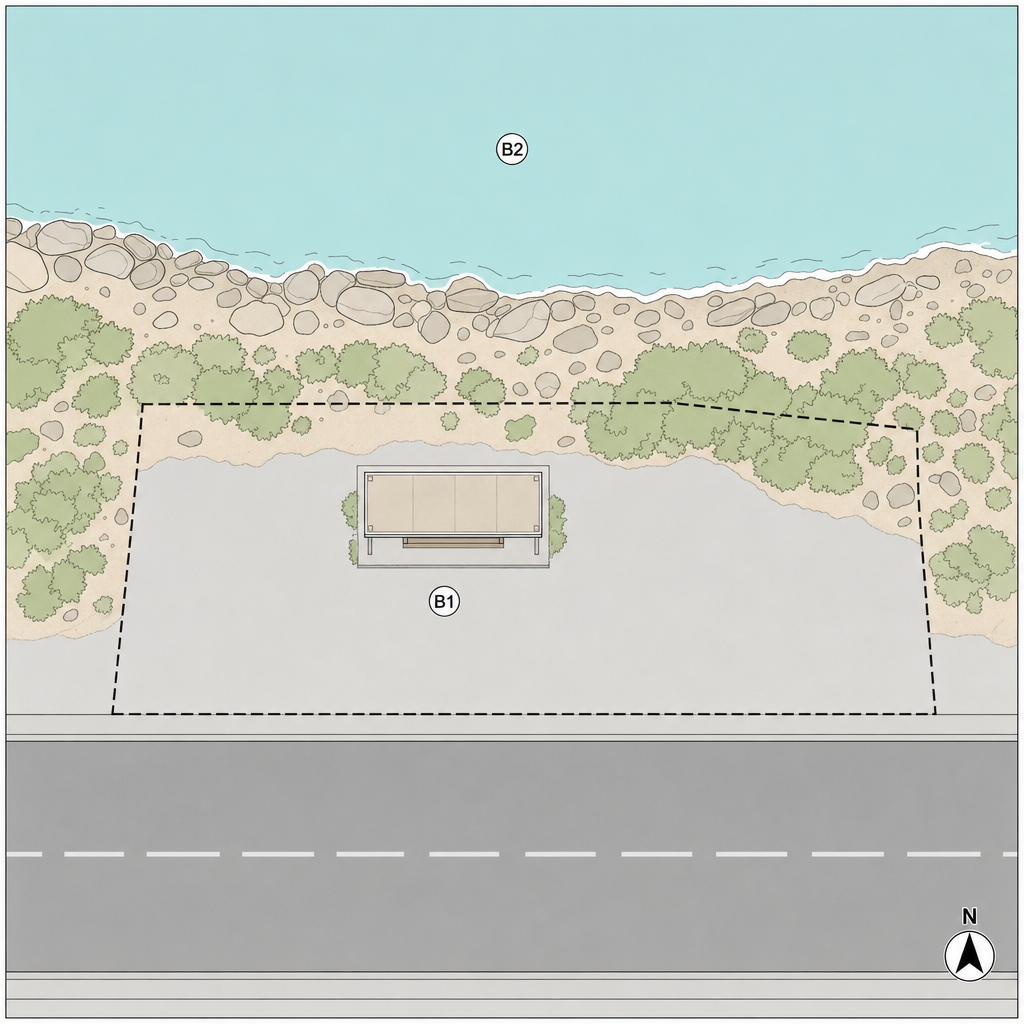
S15sh5 — 해안 버스정류장 (E2E14): 혜수 외침(E1)·수리영 달아남(E2)

① 클린 canon 맵
② i2i 마커 맵 (CAM+시선+E1/E2, 검증 1회 통과)
③ 카메라 뷰 스케치 (마커 leakage 0)

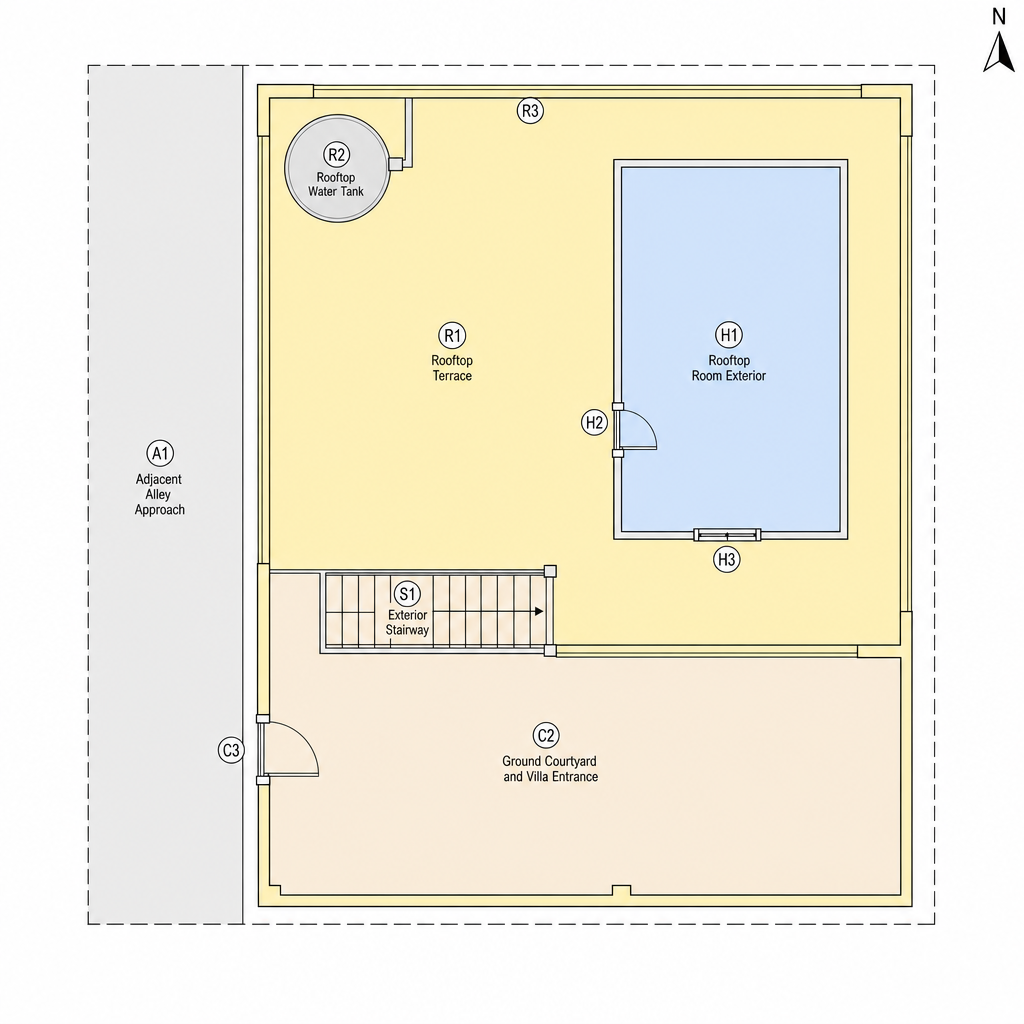
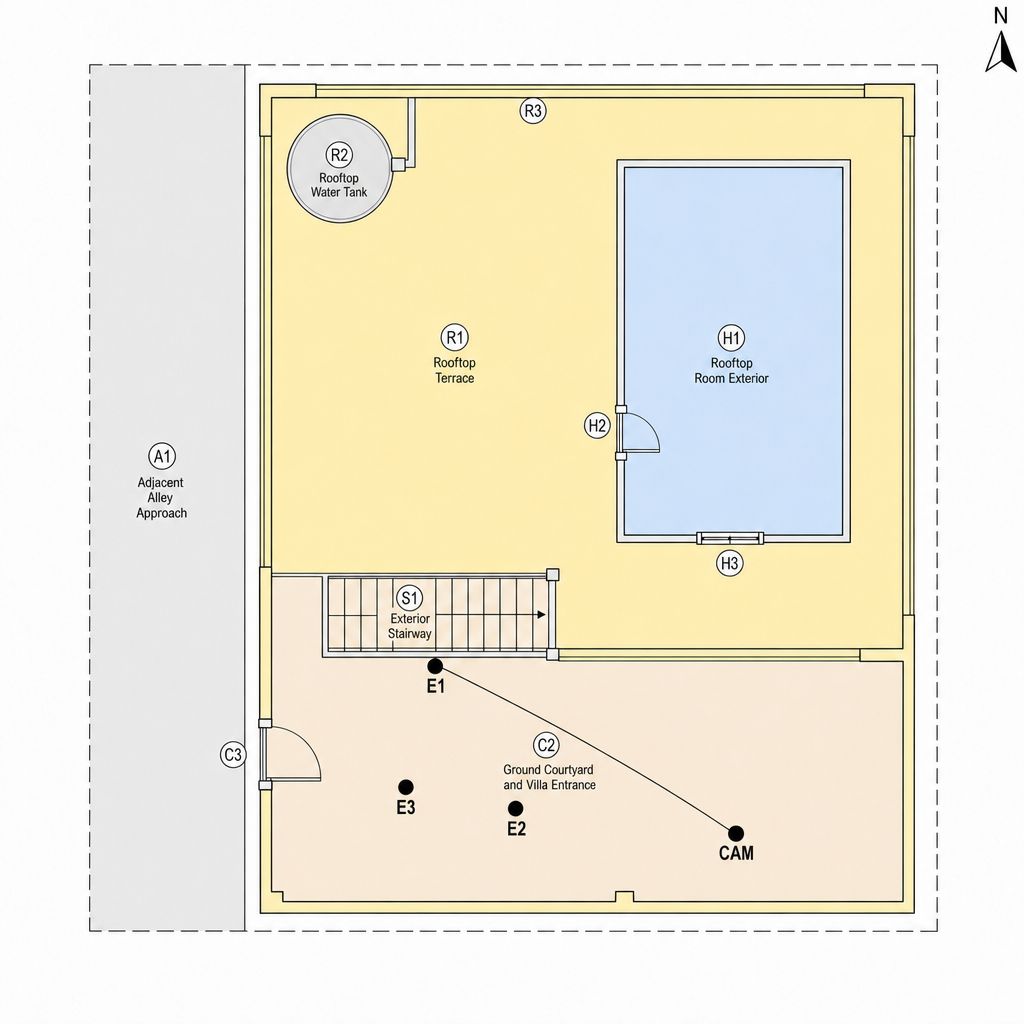
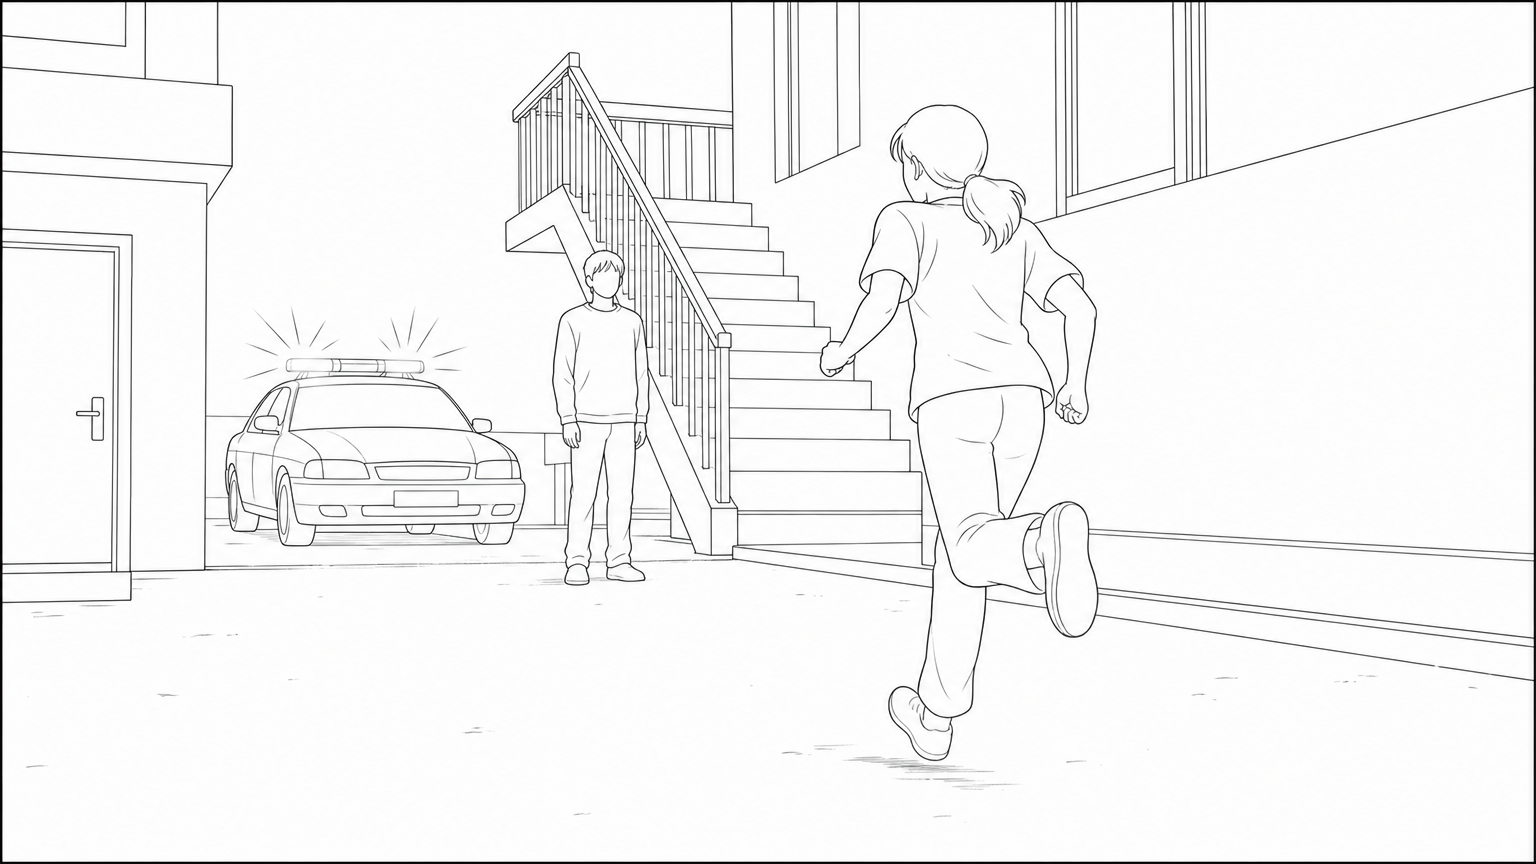
S13sh2 — 옥탑 빌라 마당 (슬라이스E): 수리영 계단 아래(E1)·혜수 달려감(E2)

① 클린 canon 맵
② i2i 마커 맵 (검증 1회 통과)
③ 카메라 뷰 스케치 (마커 leakage 0)